 中文
 English
 Español
 Francés
 Русский
 العربية
 Deutsch
 Italiano
 한국인
 Melayu
 ไทย
 Việt
 bahasa Indonesia
 қазақ
 Nederlands
 Ελληνικά
 Magyar
 čeština
 Suomalainen
 Filipino
Controlo do piloto no XN13: o que realmente muda
Controlo do piloto no XN13: o que realmente muda
A nossa ficha técnica lista “Controlo piloto” como uma funcionalidade. Eis o que se move de forma diferente no interior do circuito hidráulico em comparação com uma alavanca mecânica, e o que cada um sacrifica em troca.

A especificação real que este artigo explica
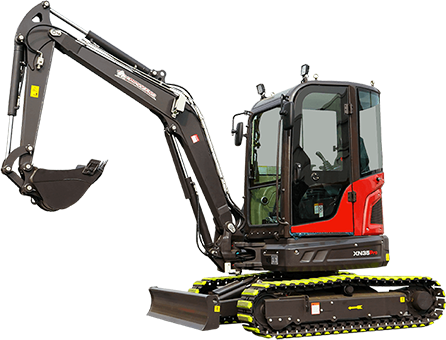
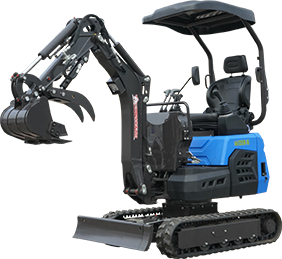
O nossoMiniescavadora XN13A página lista o controlo piloto entre as suas características, juntamente com uma lança oscilante, um chassi telescópico e o cilindro da lança montado na parte superior abordado no nosso artigo complementar. O “controlo piloto” é uma arquitetura de controlo específica e bem documentada, não uma vaga alegação de conforto, e compreender exatamente o que ele altera ajuda-o a avaliar se é relevante para a forma como planeia utilizar a máquina.
Duas formas diferentes de mover um carretel de válvula
Cada função de uma escavadora — lança, braço, balde, rotação — é, em última análise, controlada pelo deslocamento de um carretel de válvula hidráulica principal para enviar fluido de alta pressão para onde é necessário. A questão é o que move efetivamente esse carretel quando se empurra o joystick ou a alavanca.
Controlo mecânico: move o carretel diretamente
Numa máquina de controlo mecânico, a alavanca está fisicamente ligada ao carretel da válvula principal através de uma ligação mecânica. As explicações da indústria sobre este sistema são consistentes: quando se empurra a alavanca, está-se a deslocar diretamente o carretel, trabalhando contra a resistência das molas de retorno dentro da própria válvula. Não existe nenhum estágio hidráulico intermédio.
Controlo piloto: o joystick envia um sinal, não um empurrão
Numa máquina de controlo piloto, o joystick não toca de todo no carretel principal. A documentação da indústria sobre sistemas piloto de mini escavadoras descreve-o claramente: mover o joystick modula um sinal piloto de baixa pressão, e é essa pressão piloto que desloca o carretel da válvula principal. Uma explicação da indústria compara-o diretamente à direção assistida de um automóvel: uma entrada pequena e leve comanda uma força hidráulica muito maior para realizar o trabalho efetivo.
O que muda na prática
1. Esforço e fadiga
Esta é a diferença mais consistentemente relatada entre fontes de operadores e da indústria. As alavancas mecânicas exigem que supere fisicamente a resistência da mola da válvula em cada movimento, durante todo o dia. Os joysticks piloto exigem apenas força suficiente para modular um sinal de baixa pressão. As fontes da indústria que descrevem este compromisso observam que os controlos mecânicos conduzem frequentemente a uma maior fadiga relatada no pulso e no braço, particularmente ao longo de um turno completo.
2. Movimentos combinados e mistos
A escavação real raramente utiliza uma função de cada vez. Fechar o balde enquanto se roda, ou levantar a lança enquanto se fecha o balde, é trabalho normal. As comparações do setor descrevem as ligações mecânicas como propensas a parecer “desajeitadas” quando duas alavancas são movidas em conjunto, uma vez que as ligações físicas estão, na prática, a competir pela posição. Os percursos de sinal hidráulico de um sistema piloto não têm essa mesma interferência física, o que as fontes descrevem como permitindo um movimento simultâneo mais suave e mais integrado.
3. Feedback tátil: o único ponto em que o mecânico ganha
Este é o verdadeiro compromisso, e não um argumento contra o controlo piloto em geral. Numa alavanca mecânica, quando o balde atinge uma rocha enterrada ou um objeto duro a meio da escavação, a documentação do setor explica que o operador sente essa resistência diretamente através da ligação mecânica, sob a forma de uma pressão acrescida na própria alavanca, o que proporciona um aviso físico imediato antes de ocorrerem danos. A sensação leve e consistente do joystick de um sistema piloto não transmite essa mesma resistência mecânica bruta da mesma forma, uma vez que a mão do operador está a modular um sinal, e não a lutar diretamente contra a carga.
4. Custo e complexidade
Os sistemas mecânicos são mais simples: sem bomba piloto, sem linhas piloto de baixa pressão, sem filtro piloto para manutenção. Fontes do setor estimam que os sistemas de controlo mecânicos custam cerca de 2 000 a 5 000 dólares menos do que uma máquina comparável com controlo piloto, e referem que evitam qualquer risco de fugas nas linhas piloto dentro da cabina. Os sistemas piloto acrescentam componentes e dependem de fluido hidráulico limpo no circuito piloto para manter essa sensação leve e consistente a funcionar corretamente ao longo do tempo.
Lado a lado
| Controlo piloto (XN13) | Alavanca mecânica (clássica) | |
|---|---|---|
| Esforço no joystick / alavanca | Leve | Mais elevado, funciona contra a resistência da mola |
| Sensação de movimento combinado / misto | Suave | Pode parecer desengonçado com entradas combinadas |
| Retorno tátil direto (ao bater num objeto duro) | Reduzido | Direto, imediato |
| Custo inicial | Mais alto | Normalmente 2 000–5 000 dólares menos |
| Complexidade do sistema / manutenção | Bomba piloto, linhas, filtro para manutenção | Menos componentes |
| Fadiga do operador durante um turno completo | Geralmente mais baixo | Geralmente mais alto |
O que isto não significa
O controlo piloto não é simplesmente “a opção premium” e o mecânico não é simplesmente “a opção económica” em todos os sentidos que lhe importam. Se valoriza sentir exatamente quando a caçamba contacta algo sólido no subsolo, o feedback mecânico direto é uma vantagem real e específica, não uma limitação de um sistema mais antigo. Se opera a máquina em turnos completos e valoriza movimentos combinados mais suaves, o esforço reduzido do controlo piloto também é uma vantagem real e específica. Nenhum é uma melhoria universal em relação ao outro; são duas formas diferentes de ligar a sua mão ao circuito hidráulico, adequadas a prioridades diferentes.
O que perguntar antes de comparar duas miniescavadoras
O sistema de controlo deste modelo específico é piloto ou mecânico, e isso é uma opção ou é fixo?
Se for piloto, que manutenção exige o próprio circuito piloto, mudanças de filtro, normas de limpeza do fluido?
Se escava frequentemente em terreno rochoso ou com muitos detritos, já testou como cada sistema comunica o embate num objeto duro?
Qual é a diferença de preço real entre os dois tipos de comando para o modelo que está a comparar?
Envie-nos as suas condições típicas de terreno e quantas horas por dia a máquina funciona através do nosso formulário de consulta, e podemos ajudá-lo a analisar qual o tipo de comando que se adequa ao seu trabalho. Pode consultar a especificação completa em página do produto XN13…
Perguntas frequentes
O que significa “comando piloto” na XN13?
Significa que o joystick não move diretamente a válvula hidráulica principal. Em vez disso, modula um sinal piloto de baixa pressão que desloca o carretel da válvula principal, de forma semelhante em princípio à direção assistida.
O comando piloto é mais fácil de utilizar do que uma alavanca mecânica?
Geralmente exige menos esforço físico e há relatos de que causa menos fadiga ao longo de um turno completo, uma vez que o operador não trabalha diretamente contra a resistência da mola da válvula principal.
O comando piloto perde a sensação tátil de bater num objeto duro no subsolo?
Reduz esse feedback mecânico direto em comparação com uma alavanca fisicamente ligada à válvula. O controlo mecânico é a única área específica em que uma ligação direta tem uma vantagem genuína.
O controlo mecânico é mais barato?
Geralmente sim. Fontes da indústria situam as máquinas de controlo mecânico cerca de 2 000 a 5 000 dólares abaixo de um modelo comparável de controlo piloto, refletindo o sistema mais simples com menos componentes.
O controlo piloto necessita de manutenção especial?
Sim. O circuito piloto depende de fluido hidráulico limpo e de um filtro piloto funcional para manter a sua sensação de controlo leve e consistente a funcionar corretamente ao longo do tempo.
Que tipo de controlo é melhor para movimentos combinados, como girar enquanto se enrola a caçamba?
O controlo piloto é geralmente mais suave para movimentos combinados e simultâneos, uma vez que os seus percursos de sinal hidráulico não têm a interferência da ligação física que um sistema mecânico pode ter.
A disponibilidade de funcionalidades varia consoante o modelo e a configuração; confirme as especificações atuais diretamente com a Rhinoceros antes da compra. As comparações do comportamento do sistema de controlo descrevem princípios gerais de engenharia de mini escavadoras reportados em todo o setor e não são afirmações feitas pela Rhinoceros sobre produtos concorrentes específicos.